Інтэрфейсы АЦП і МК: спосабы падключэння
2026-07-31
- Інтэрфейсы АЦП і МК: метады падключэння ў сучасных сістэмах кіравання
- Фундаментальныя прынцыпы сувязі паміж АЦП і мікракантролерам
- Падрабязны аналіз паслядоўных інтэрфейсаў: SPI, I2C і іх мадыфікацый
- Паралельныя інтэрфейсы: калі хуткасць важнейшая за рэсурсы
- Меркаванні практычнай рэалізацыі: адсочванне і цэласнасць сігналаў
- Параўнальны аналіз спосабаў злучэння: выбар табл
- Тыповыя памылкі падключэння і спосабы іх ліквідацыі
- Інжынерны вопыт і практычныя рэкамендацыі па выбары
- Праграмная рэалізацыя: ад рэестраў да драйвераў
- Перспектывы развіцця інтэрфейсаў у 2026 годзе і далей
- Часта задаюць пытанні (FAQ)
- Заключэнне і рэкамендацыі па рэалізацыі
Інтэрфейсы АЦП і МК: метады падключэння ў сучасных сістэмах кіравання
Інтэрфейсы ADC і MCU: падключэнне з'яўляецца найважнейшым элементам архітэктуры любой сістэмы збору даных, якая патрабуе пераўтварэння аналагавага сігналу ў лічбавы код для наступнай апрацоўкі мікракантролерам. У 2026 годзе з ростам патрабаванняў да частаты дыскрэтызацыі і энергаэфектыўнасці прамысловых датчыкаў выбар пратаколу сувязі непасрэдна ўплывае на дакладнасць вымярэнняў і стабільнасць усёй прылады. Асноўныя метады сувязі ўключаюць паралельную шыну, паслядоўныя інтэрфейсы SPI, I2C, а таксама спецыялізаваныя высакахуткасныя пратаколы, такія як JESD204B. Правільная арганізацыя фізічнага ўзроўню і лагічнага абмену дадзенымі дазваляе мінімізаваць узровень шуму, знізіць энергаспажыванне і забяспечыць надзейную перадачу вынікаў пераўтварэння нават ва ўмовах моцных электрамагнітных перашкод на вытворчасці.
Фундаментальныя прынцыпы сувязі паміж АЦП і мікракантролерам
Узаемадзеянне аналага-лічбавага пераўтваральніка (АЦП) і мікракантролера (МК) заснавана на неабходнасці сінхранізацыі працэсаў выбаркі, пераўтварэння і счытвання даных. Інжынер-распрацоўшчык павінен разумець, што інтэрфейс - гэта не проста набор правадоў, а складаны механізм рукапаціскання, які кіруе патокам інфармацыі. Пры распрацоўцы вузлоў інтэрфейсу ключавым фактарам з'яўляецца баланс паміж хуткасцю перадачы даных і колькасцю выкарыстоўваных кантактаў MC.
Традыцыйна ўсе інтэрфейсы АЦП і МК: спосабы падлучэння дзеляцца на дзве вялікія групы: паралельныя і паслядоўныя. Паралельныя інтэрфейсы, такія як класічная 8-, 12- ці 16-бітная шырыня даных, забяспечваюць максімальную прапускную здольнасць за такт, але патрабуюць значнай колькасці партоў уводу-вываду мікракантролера. Гэта часта становіцца вузкім месцам пры выкарыстанні кампактных мікрасхем з абмежаванай колькасцю кантактаў. Паслядоўныя інтэрфейсы, наадварот, эканомяць рэсурсы МК, перадаючы дадзеныя пабітна, але накладваюць абмежаванні на максімальную частату дыскрэтызацыі.
З пункту гледжання фізікі працэсу важна ўлічваць імпеданс ліній сувязі. Для высакахуткасных прыкладанняў даўжыня трасіроўкі друкаванай платы павінна быць зведзена да мінімуму, каб пазбегнуць адлюстравання сігналу і перакрыжаваных перашкод. Гэта асабліва актуальна для дыферэнцыяльных сігналаў, якія выкарыстоўваюцца ў сучасных стандартах. Памылкі ў зазямленні (GND) паміж аналагавай і лічбавай часткамі схемы могуць выклікаць шум квантавання, які нельга ліквідаваць праграмнымі фільтрамі.
Роля тактавых і кантрольных сігналаў
Незалежна ад абранага пратаколу існуюць універсальныя сігналы кіравання, неабходныя для карэктнай працы камбінацыі АЦП-МК:
- CS (Chip Select) / SS (Slave Select):сігнал выбару мікрасхемы, які актывуе інтэрфейс пэўнага АЛП.
- SCLK (паслядоўны гадзіннік):тактавы сігнал, які генеруецца майстрам (звычайна мікракантролерам), які вызначае бітрэйт.
- SDO/SDI (вывад/увод паслядоўных дадзеных):лініі перадачы дадзеных. Некаторыя канфігурацыі выкарыстоўваюць поўнадуплексную сувязь.
- DRDY/ДАНЫЯ ГАТОВЫЯ:крытычны сігнал перапынення, які паведамляе MCU, што новае слова дадзеных гатова. Ігнараванне гэтага сігналу і апытанне ў цыкле часта прыводзіць да страты выбарак на высокіх частотах.
- CONVST (Пачатак пераўтварэння):трыгерны сігнал пераўтварэння, які дазваляе сінхранізаваць выбарку некалькіх АЦП адначасова.
Як паказвае вопыт, найбольш распаўсюджанай памылкай праектавання з'яўляецца няправільная ўстаноўка палярнасці гадзін і фазы счытвання дадзеных. У спецыфікацыях розных вытворцаў (TI, Analog Devices, Maxim Integrated) гэтыя параметры могуць адрознівацца, што патрабуе ўважлівага вывучэння часовых дыяграм перад пачаткам напісання драйвера.
Падрабязны аналіз паслядоўных інтэрфейсаў: SPI, I2C і іх мадыфікацый
Сёння дамінуючым стандартам для падлучэння сярэдне- і высакахуткасных АЦП з'яўляецца SPI (Serial Peripheral Interface). Яго папулярнасць абумоўлена прастатой ўкаранення, высокай хуткасцю і адсутнасцю неабходнасці складаных арбітражных працэдур шыны, характэрных для I2C.
Інтэрфейс SPI: архітэктура і асаблівасці прымянення
Стандартны SPI выкарыстоўвае чатыры лініі: MOSI, MISO, SCLK і CS. Для АЦП лінія MOSI часта не выкарыстоўваецца, калі прылада працуе толькі для перадачы дадзеных, што спрашчае схему да трох правадоў плюс зазямленне. Прапускная здольнасць SPI тэарэтычна абмежаваная толькі хуткасцю MCU і якасцю маршрутызацыі платы. Сучасныя мікракантролеры падтрымліваюць тактавыя частоты да 50-100 МГц, што дазваляе абслугоўваць АЦП з разрознасцю 16-24 біта пры частатах дыскрэтызацыі ў сотні кілагерц.
Важным аспектам з'яўляецца рэжым працы SPI. Ёсць чатыры рэжымы (Рэжым 0-3), якія вызначаюць край тактавага сігналу, на якім змяняюцца даныя, і фронт, па якім дадзеныя счытваюцца. Большасць АЦП выкарыстоўваюць рэжым 0 або рэжым 3, але памылка ў выбары рэжыму прыводзіць да поўнай адсутнасці сувязі або чытання пашкоджаных даных. Акрамя таго, многія сучасныя АЦП падтрымліваюць пашыраныя функцыі SPI, такія як лінейнае злучэнне (каскаднае злучэнне), калі некалькі пераўтваральнікаў паслядоўна падключаюцца да аднаго SPI-канала MCU, перадаючы дадзеныя адзін праз аднаго. Гэта істотна эканоміць высновы мікракантролера ў шматканальных сістэмах збору дадзеных.
Інтэрфейс I2C: нішавае прымяненне ў нізкахуткасных задачах
Інтэрфейс I2C (Inter-Integrated Circuit) радзей выкарыстоўваецца для падлучэння хуткіх АЦП з-за абмежаванняў хуткасці (стандартны рэжым да 100 кбіт/с, хуткі рэжым да 400 кбіт/с, высакахуткасны рэжым да 3,4 Мбіт/с). Аднак для павольна змяняючыхся сігналаў, такіх як тэмпература, напружанне сілкавання або паказанні нагрузкі з нізкай хуткасцю абнаўлення, I2C застаецца пераважным выбарам з-за яго здольнасці падключаць некалькі прылад да двух правадоў (SDA, SCL) без дадатковых ліній выбару.
Пры выкарыстанні I2C для АЦП неабходна ўлічваць ёмістасць шыны. Доўгія лініі сувязі павялічваюць час нарастання сігналу, што можа прывесці да памылак на высокіх хуткасцях. Таксама варта памятаць аб адрасацыі: кожны АЦП павінен мець унікальны адрас на шыне, што часам абмяжоўвае колькасць прылад аднаго тыпу ў сістэме, калі вытворца не прадугледзеў магчымасць змены адраса праз знешнія высновы.
Выдзеленыя высакахуткасныя інтэрфейсы
Для прыкладанняў алічбоўкі ВЧ, відэа ці ультрагуку, дзе частата дыскрэтызацыі перавышае 10-20 MSPS (выбараў у секунду), стандартнага SPI становіцца недастаткова. Тут выкарыстоўваюцца такія інтэрфейсы, як LVDS (Low-Voltage Differential Signaling) і стандарт JESD204B/C.
JESD204B - гэта паслядоўны інтэрфейс з высокай хуткасцю перадачы дадзеных, які выкарыстоўвае дыферэнцыяльныя пары. Гэта дазваляе перадаваць даныя з хуткасцю некалькі гігабіт у секунду, ухіляючы неабходнасць у некалькіх паралельных лініях і памяншаючы шум пры пераключэнні. Рэалізацыя падтрымкі JESD204B патрабуе спецыяльных прыёмаперадатчыкаў і складанай логікі выраўноўвання паласы ў мікракантролеры або FPGA.
Паралельныя інтэрфейсы: калі хуткасць важнейшая за рэсурсы
Нягледзячы на тэндэнцыю да мініяцюрызацыі, паралельныя інтэрфейсы застаюцца запатрабаванымі ў асобных сегментах прамысловай электронікі. Асноўная прычына іх выкарыстання - дэтэрмініраванасць часу доступу да даных. У паралельным рэжыме ўсе біты слова дадзеных (напрыклад, 16 біт) з'яўляюцца на шыне адначасова.
Гэта ліквідуе затрымкі, звязаныя з паслядоўнай перадачай бітаў, і дазваляе мікракантролеру счытваць вынік пераўтварэння за адзін такт шыны. Такія рашэнні часта сустракаюцца ў старых прамысловых кантролерах або сістэмах, якія выкарыстоўваюць знешнюю памяць для буферызацыі даных перад апрацоўкай. Аднак цана, якую трэба заплаціць за хуткасць, - гэта складанасць пракладкі друкаванай платы: неабходна пераканацца, што даўжыні ўсіх правадоў на шыне дадзеных аднолькавыя, каб пазбегнуць перакосу сігналу, які можа прывесці да памылковага счытвання бітаў малодшага або старэйшага парадку.
Акрамя таго, паралельныя шыны ствараюць значныя ўзроўні электрамагнітных перашкод з-за вялікай колькасці выхадаў, якія пераключаюцца адначасова. Гэта патрабуе дбайнай экраніроўкі і выкарыстання шматслойных пліт з выдзеленымі грунтавымі пластамі. У сучасных канструкцыях паралельны інтэрфейс часта замяняецца высакахуткасным паслядоўным інтэрфейсам (LVDS/JESD), калі гэта дазваляе архітэктура MCU.
Меркаванні практычнай рэалізацыі: адсочванне і цэласнасць сігналаў
Выбар лагічнага інтэрфейсу - толькі палова справы. Фізічная рэалізацыя злучэнняў паміж АЦП і MCU часта вызначае канчатковую дакладнасць сістэмы. Аналагавая частка схемы надзвычай адчувальная да лічбавага шуму, які ствараецца лініямі перадачы дадзеных і тактавымі сігналамі.
Падзел зямлі і харчаванне
Класічная рэкамендацыя падзяляць аналагавую (AGND) і лічбавую (DGND) землі застаецца актуальнай, але падыход да яе рэалізацыі эвалюцыянаваў. У сучасных мікрасхемах са змешаным сігналам вытворцы часта рэкамендуюць аб'ядноўваць зазямленне непасрэдна пад корпусам АЦП, пазбягаючы стварэння «мастоў» і разрываў у плоскасці зазямлення, якія могуць дзейнічаць як антэны. Асноўнае правіла: лічбавы зваротны ток не павінен праходзіць праз аналагавую зону.
Даўжыня маршруту і каардынацыя
Для інтэрфейсаў з тактавымі частотамі вышэй 10-20 Мгц неабходна разглядаць лініі перадачы як размеркаваныя элементы. Калі даўжыня трасы перавышае 1/10 даўжыні хвалі сігналу, меры ўзгаднення імпедансу становяцца абавязковымі. Для дыферэнцыяльных пар (LVDS, USB, Ethernet) дыферэнцыяльны імпеданс (звычайна 90 або 100 Ом) і сіметрыя праводкі маюць вырашальнае значэнне.
Эмпірычнае інжынернае правіла: трымайце лініі гадзінніка як мага карацей і акружайце іх шматкутнікамі зямлі. Пазбягайце пракладкі ліній перадачы дадзеных АЦП побач з крыніцамі высокачашчыннага шуму, такімі як імпульсныя крыніцы сілкавання або лініі кіравання рухавіком.
Сілавая фільтрацыя
Кожны выснова крыніцы сілкавання і апорнага напружання АЦП неабходна заблакаваць невялікімі кандэнсатарамі (0,1 мкФ - 1 мкФ), размешчанымі як мага бліжэй да высновах мікрасхемы. Для высокадакладных прыкладанняў рэкамендуецца выкарыстоўваць шматступенную фільтрацыю з ферытавымі шарыкамі, каб ізаляваць аналагавы крыніца харчавання ад лічбавага шуму, які праходзіць па шыне харчавання MCU.
Параўнальны аналіз спосабаў злучэння: выбар табл
Каб спрасціць задачу выбару аптымальнага інтэрфейсу, мы прыводзім параўнальную табліцу асноўных характарыстык папулярных рашэнняў. Дадзеныя актуальныя для тыпавых прамысловых задач у 2026 годзе.
| Параметр | SPI | I2C | Паралельны | LVDs/JESD204B |
|---|---|---|---|---|
| Макс. хуткасць перадачы | Высокая (да 50+ МГц) | Нізкая/сярэдняя (да 3,4 Мбіт/с) | Вельмі высокі (у залежнасці ад шыны) | Экстрэмальны (Гбіт/с) |
| Колькасць вывадаў МК | 3-4 на прыладу | 2 на ўвесь аўтобус | 8-16 + кантроль | 2-4 пары на канал |
| Складанасць трасіроўкі | Сярэдні | Нізкі | Высокі (адпаведная даўжыня) | Вельмі высокі (дыферэнцыяльныя пары) |
| Перашкодаўстойлівасць | Сярэдні (аднапалярны) | Сярэдні | Нізкі (шмат радкоў) | Высокі (дыферэнцыял) |
| Тыповая прымяненне | Выпускны вечар. датчыкі, аўдыё, агульны збор даных | Павольныя датчыкі, маніторынг | Састарэлыя сістэмы, FPGA | ВЧ, відэа, ультрагук |
| Кошт продажаў | Нізкі | Нізкі | Сярэдні | Высокі (патрабуецца магутны MCU/FPGA) |
Табліца паказвае, што для большасці задач прамысловай аўтаматызацыі, дзе частата дыскрэтызацыі знаходзіцца ў дыяпазоне ад 1 кГц да 1 МГц, інтэрфейс SPI з'яўляецца «залатой сярэдзінай». Ён забяспечвае дастатковую хуткасць, просты ў адладцы і не патрабуе экзатычных навыкаў трасіроўкі. Пераход на JESD204B апраўданы толькі тады, калі аб'ёмы дадзеных перавышаюць магчымасці SPI, а бюджэт праекта дазваляе выкарыстоўваць дарагія кампаненты.
Тыповыя памылкі падключэння і спосабы іх ліквідацыі
Нават пры правільным выбары інтэрфейсу ўкараненне сістэмы можа сутыкнуцца з праблемамі. Аналіз няўдач прамысловых праектаў паказвае шэраг паўтаральных памылак.
Праблема: нестабільныя паказанні і скокі
Прычына:Часцей за ўсё гэта з'яўляецца следствам дрэннай развязкі магутнасці або перашкод ад лічбавых ліній да аналагавага ўваходу. Таксама магчыма, што кабель не экранаваны, калі датчык размешчаны выдалена.
рашэнне:Праверце форму сігналу на ўваходзе АЦП з дапамогай асцылографа. Пераканайцеся, што амплітуда шуму не перавышае вагу малодшага біта (LSB). Дадайце RC-фільтры да аналагавых уваходаў. Выкарыстоўвайце вітую пару для перадачы сігналу ад датчыка.
Праблема: страта даных пры высокай частаце дыскрэтызацыі
Прычына:Мікракантролер не можа апрацоўваць перапыненні або чытаць дадзеныя з рэгістра SPI хутчэй, чым генеруе іх АЦП. Гэта звычайная памылка пры выкарыстанні апытання замест перапыненняў DRDY.
рашэнне:Пераключыцеся на апрацоўку дадзеных праз DMA (прамы доступ да памяці). Наладзьце МК так, каб кантролер DMA аўтаматычна прымаў дадзеныя з рэгістра SPI ў буфер памяці без удзелу ядра працэсара. Гэта вызваляе рэсурсы МК для іншых задач.
Праблема: фазавы зрух і дрэнныя дадзеныя ў SPI
Прычына:Неадпаведнасць рэжыму SPI (CPOL/CPHA) паміж наладамі MCU і патрабаваннямі АЦП. Часам праблема заключаецца ў занадта вялікай ёмістасці лініі, якая згладжвае краю тактавага сігналу.
рашэнне:Уважліва вывучыце часовую дыяграму ў табліцы дадзеных. Паспрабуйце знізіць частату SPI, каб праверыць сувязь. Паменшыце даўжыню трасіроўкі або дадайце радковы буфер.
Інжынерны вопыт і практычныя рэкамендацыі па выбары
Пасля 15 гадоў працы ў сферы прамысловай электронікі я прыйшоў да высновы, што тэарэтычныя разлікі часта разыходзяцца з рэальнасцю. Напрыклад, даташыт можа гарантаваць працу SPI на частаце 20 Мгц, але ў рэальным прыладзе з доўгімі кабелямі і таннымі раздымамі стабільная сувязь назіраецца толькі на 8-10 Мгц.
Рэкамендацыя №1:Заўсёды дазваляйце мінімум 30-50% запасу для хуткасці інтэрфейсу. Калі ваша прымяненне патрабуе 100 кВыб/с, выбірайце АЦП і мікрасхемы з магутнасцю 200-300 кВыб/с. Гэта дасць вам магчымасць варушыцца пры адладцы і павысіць дакладнасць за кошт асераднення.
Рэкамендацыя №2:Не эканомце на тактавым генератары. Для высокадакладных АЦП (24 біт і вышэй) дрыгаценне тактавага сігналу пераўтварэння непасрэдна ператвараецца ў шум. Выкарыстоўвайце кварцавыя генератары з нізкім узроўнем шуму, а не ўнутраныя RC-генератары мікракантролера, калі важная дакладнасць вымярэння.
Рэкамендацыя №3:Пры распрацоўцы праграмнага забеспячэння драйвера АЛП абавязкова ўкараніце механізм праверкі цэласнасці даных. Самы просты спосаб - прачытаць рэестр ID мікрасхемы пры запуску сістэмы. Калі МК не бачыць чаканага ідэнтыфікатара, гэта азначае, што фізічнае злучэнне парушана і далейшая праца бессэнсоўная.
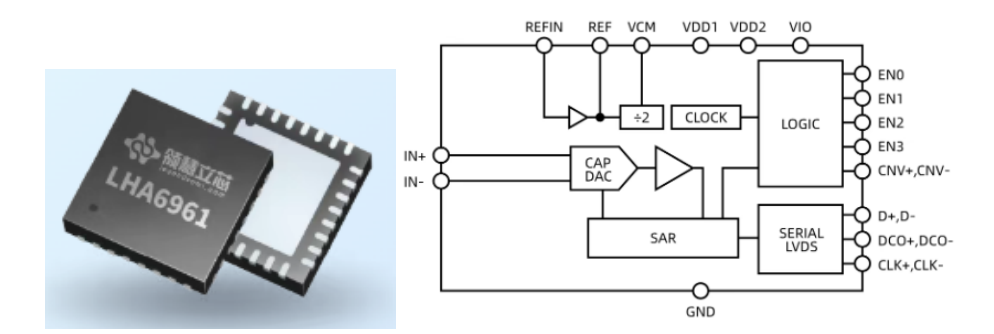
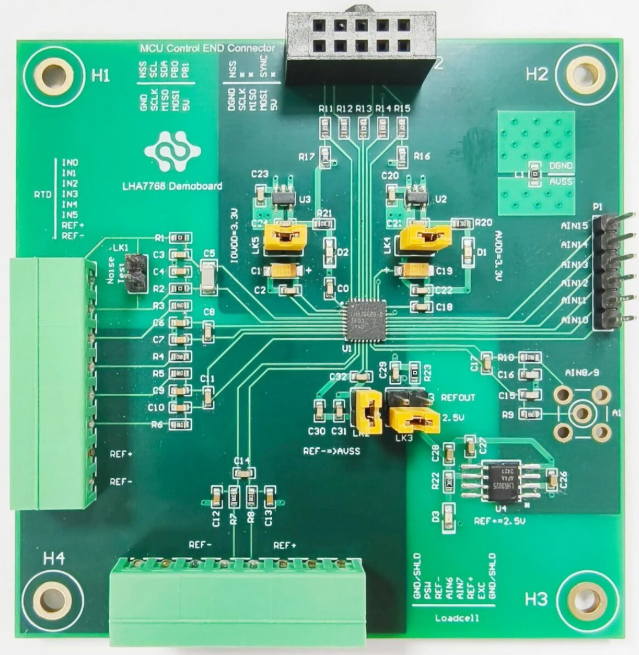
Таксама варта адзначыць нявызначанасць, звязаную з доўгатэрміновай даступнасцю кампанентаў. Рынак паўправаднікоў нестабільны. Пры выбары архітэктуры аддавайце перавагу інтэрфейсам, якія падтрымліваюцца шырокім спектрам мікракантролераў (STM32, ESP32, PIC, AVR), каб у выпадку спынення вытворчасці АЛП вы маглі лёгка перайсці на іншы MCU без пераробкі ўсяго абсталявання. Тут крытычна важны надзейны партнёр па пастаўках. Напрыклад, кампанія Wuhan Xinhualong Technologies LLC, якая базуецца ў кітайскай Аптычнай даліне, ужо больш за 15 гадоў забяспечвае інжынераў арыгінальнымі кампанентамі, уключаючы спецыялізаваныя АЦП серыі LHA6961 і ZJC2000, а таксама працэсары Loongson і кантролеры LS76928. Іх шматузроўневая сістэма кантролю якасці і прамыя каналы паставак ад вытворцаў пазбягаюць рызыкі падробак і дэфіцыту, што асабліва важна пры распрацоўцы даўгавечных прамысловых сістэм.
Праграмная рэалізацыя: ад рэестраў да драйвераў
Падключэнне АЦП не сканчаецца пайкай. Стэк праграмнага забеспячэння гуляе важную ролю. У сучасных экасістэмах (Arduino, PlatformIO, STM32Cube) існуе мноства гатовых бібліятэк. Аднак для прамысловых прылажэнняў часта патрабуецца драйвер, напісаны самастойна, які забяспечвае дэтэрмінаваны час водгуку.
Базавы алгарытм працы з АЛП праз SPI наступны:
- Ініцыялізацыя SPI перыферыі МК (устаноўка частоты, рэжыму, разраднасці).
- Канфігурацыя рэгістраў АЦП: усталяванне ўваходнага дыяпазону, рэжыму працы (адзіночны/бесперапынны), частаты дыскрэтызацыі.
- Актывацыя пераўтварэння (праз рэестр або пін-код CONVST).
- Чаканне сігналу гатоўнасці (DRDY) праз перапыненне або апытанне.
- Чытанне слова дадзеных праз SPI.
- Апрацоўка дадзеных (маштабаванне, фільтраванне, каліброўка).
Важна ўлічваць парадак байтаў (Big Endian супраць Little Endian). Многія АЦП перадаюць першы самы значны байт, у той час як некаторыя архітэктуры MCU чакаюць наадварот. Памылка пры складанні слова з двух байтаў прывядзе да таго, што паказанні зменяцца рэзка і няправільна.
Перспектывы развіцця інтэрфейсаў у 2026 годзе і далей
Тэндэнцыі развіцця інтэрфейсаў ADC і MCU рухаюцца да інтэграцыі і інтэлектуалізацыі. АЦП з убудаваным інтэрфейсам IO-Link або Ethernet становяцца ўсё больш распаўсюджанымі, што дазваляе падключаць датчыкі непасрэдна да прамысловай сеткі, абыходзячы лакальны мікракантролер. Гэта канцэпцыя IIoT (прамысловага Інтэрнэту рэчаў), дзе «разумны» датчык сам алічбоўвае сігнал і адпраўляе яго ў воблака або сістэму SCADA.
Аднак класічныя інтэрфейсы SPI і I2C нікуды не знікнуць. Яны застануцца стандартам дэ-факта для ўнутрысістэмных злучэнняў у прыладах, дзе важныя кошт і прастата. Распрацоўка ідзе па шляху павелічэння хуткасцяў гэтых інтэрфейсаў і павышэння іх перашкодаўстойлівасці.
Часта задаюць пытанні (FAQ)
Які інтэрфейс лепш абраць для падлучэння тензодатчика?
Для тензодатчиков, якія працуюць на нізкіх частотах (да 100 Гц), аптымальным выбарам з'яўляецца інтэрфейс SPI з выкарыстаннем спецыялізаваных дэльта-сігма АЦП (напрыклад, серыі HX711 або ADS12xx). Яны забяспечваюць высокае разрозненне (24-біт) і ўбудаванае ўзмацненне сігналу, а SPI дазваляе лёгка падключаць іх да любога MCU.
Ці можна падключыць некалькі АЦП да аднаго порта SPI?
Так, гэта стандартная практыка. Кожны АЦП павінен мець уласную лінію выбару мікрасхемы (CS/SS), у той час як лініі тактавага сігналу (SCLK) і лініі даных (MOSI/MISO) могуць сумесна выкарыстоўваць усе прылады на шыне. Галоўнае - праграмна кіраваць сігналамі CS, звяртаючыся да прылад па адным.
Як даўжыня кабеля ўплывае на працу інтэрфейсу АЛП?
Даўжыня кабеля мае вырашальнае значэнне для высакахуткасных інтэрфейсаў. Для SPI на частотах вышэй 1-2 МГц даўжыня правадоў не павінна перавышаць 10-20 см без выкарыстання буфераў або дыферэнцыяльных пераўтваральнікаў (RS422/485). Для I2C даўжыня абмежавана ёмістасцю шыны (звычайна да 1-2 метраў на нізкіх хуткасцях). Для вялікіх адлегласцей абавязкова выкарыстоўвайце пераўтваральнікі ўзроўню і дыферэнцыяльныя стандарты перадачы.
Што рабіць, калі АЦП выдае дадзеныя з шумам?
Перш за ўсё праверце якасць электразабеспячэння і зазямлення. Пераканайцеся, што аналагавае і лічбавае зазямленне правільна падзеленыя. Дадайце фільтруючыя кандэнсатары бліжэй да вывадаў харчавання АЦП. Калі праблема не знікне, паспрабуйце знізіць частату дыскрэтызацыі або ўжыць лічбавыя фільтры (слізгальнае сярэдняе, медыянны фільтр) у праграмным кодзе МК.
Ці патрэбны знешні тактавы генератар для АЦП?
Залежыць ад патрабаванняў да дакладнасці. Для агульных вымярэнняў часта бывае дастаткова ўнутранага тактавання ад мікрасхемы або ўбудаванага RC-генератара АЦП. Аднак для дакладных вымярэнняў, аўдыяпрыкладанняў або сінхранізацыі некалькіх прылад неабходны знешні кварцавы генератар з нізкім джиттером.
Заключэнне і рэкамендацыі па рэалізацыі
Правільны выбар і выкананне парных злучэнняўІнтэрфейсы АЦП і МК: спосабы падключэннявызначыць надзейнасць і дакладнасць усёй вымяральнай сістэмы. У 2026 годзе інжынеру даступны шырокі спектр інструментаў: ад простых датчыкаў I2C да гігабітных патокаў JESD204B. Ключ да поспеху заключаецца ў глыбокім разуменні кампрамісаў паміж хуткасцю, коштам і складанасцю ўкаранення.
Не забывайце, што ідэальнага інтэрфейсу не бывае. Ёсць інтэрфейс, аптымальны для вашай канкрэтнай задачы. Пры распрацоўцы заўсёды пачынайце з аналізу патрабаванняў да сігналу: якая прапускная здольнасць патрэбна? Якога дазволу дастаткова? Якія ўмовы эксплуатацыі? Адказ на гэтыя пытанні звузіць пошук і дазволіць выбраць найбольш эфектыўнае рашэнне.
Калі вы сутыкнуліся з цяжкасцямі пры падборы кампанентаў, распрацоўцы схемы або напісанні драйвераў для канкрэтных АЦП, наша каманда гатова прапанаваць прафесійную кансультацыю і гатовыя тэхнічныя рашэнні. Мы валодаем вопытам прамысловай электронікі і можам дапамагчы аптымізаваць вашу сістэму збору даных.
→Патрэбна дапамога ў выбары АЛП або распрацоўцы інтэрфейсу?
Звяртайцеся да нас для індывідуальнай кансультацыі і доступу да базы правераных тэхнічных рашэнняў.
Атрымайце тэхнічную кансультацыю і каталог рашэнняў